面向柔性制造的工業協作復合機器人應用思路
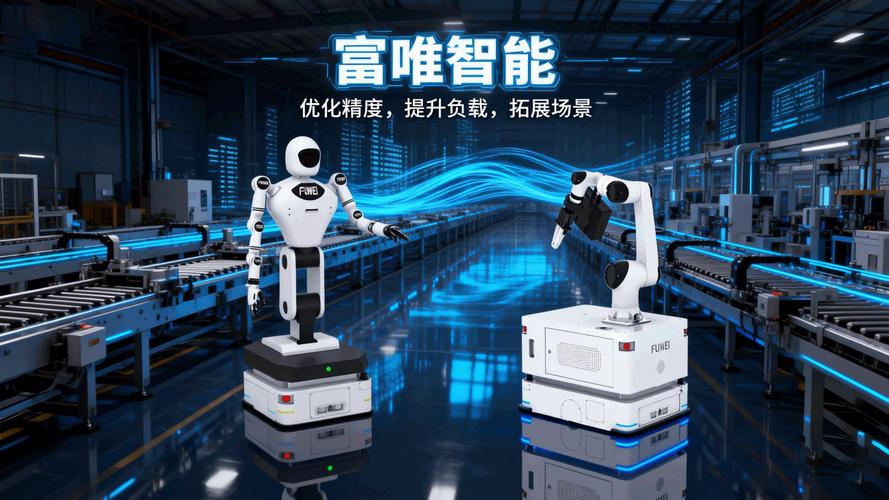
隨著全球制造業向個性化、定制化方向演進,傳統剛性自動化產線已難以滿足多品種、變批量、短周期的生產需求。柔性制造成為現代工業發展的核心趨勢,而工業協作復合機器人——即移動機器人(AGV/AMR)與協作機械臂深度融合的智能裝備——正是實現這一轉型的關鍵技術載體。本文圍繞工業機器人制造領域,探討面向柔性制造的協作復合機器人應用思路。
一、柔性制造對機器人提出的新要求
柔性制造要求生產系統具備快速換產、靈活調度、人機協同和自適應調整能力。傳統工業機器人雖速度快、精度高,但固定安裝、安全圍欄隔離、編程復雜,難以適應動態產線。協作機器人雖具備安全交互和易編程優勢,但工作范圍受限于固定基座位置。因此,將協作機器人的靈巧操作能力與移動機器人的自主導航能力相結合,形成“手+腳+眼+腦”一體化的復合機器人,成為破解柔性制造痛點的有效路徑。
二、工業協作復合機器人的系統構成
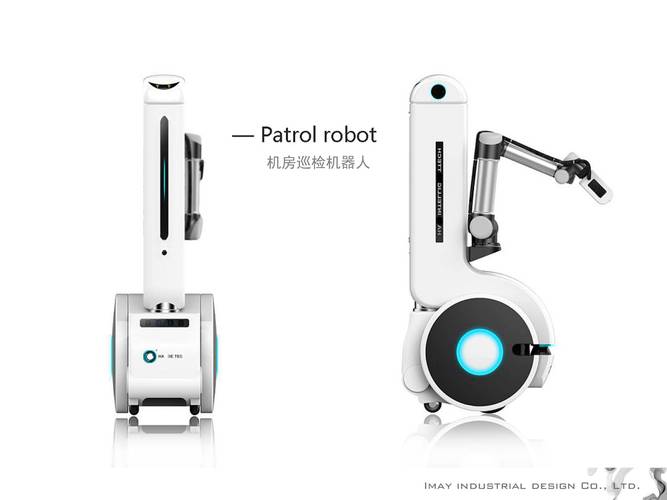
一套完整的協作復合機器人通常包括:
- mobility平臺:采用SLAM激光導航或二維碼導航的AMR,負載從100kg到1500kg不等,具備自主避障和路徑規劃能力。
- 協作機械臂:6軸或7軸協作臂,重復定位精度±0.02~±0.1mm,內置力矩傳感器,支持拖動示教和碰撞檢測。
- 末端執行器庫:快換裝置搭配真空吸盤、電動夾爪、螺絲擰緊軸、視覺相機等,適應抓取、裝配、檢測等不同任務。
- 視覺與傳感器系統:2D/3D視覺引導定位,激光雷達與安全觸邊實現人機安全。
- 調度與控制軟件:與MES/WMS對接,實現任務分配、交通管理和多機協同。
三、應用思路:從單點替代到系統級柔性
1. 機臺上下料與物料轉運一體化
在CNC加工、注塑、沖壓等場景中,復合機器人可自主導航至多臺機床前,利用協作臂完成毛坯抓取、卡盤/夾具操作、成品下料,并轉運至下一工序。相比固定機械臂+傳送帶方案,省去大量工裝夾具,換產時僅需切換程序與末端工具。
2. 柔性裝配與擰緊作業
在3C電子、汽車零部件、家電制造中,多型號產品混線裝配時,復合機器人可根據訂單信息調用對應工藝包,通過視覺識別零件方位,完成螺絲鎖付、連接器插拔、密封圈安裝等。協作臂的力控功能可避免損傷精密零件。
3. 質量檢測與過程巡檢
復合機器人搭載高精度相機或激光掃描儀,可巡回于各工位進行在線尺寸測量、外觀缺陷檢測、條碼讀取。數據實時上傳MES,實現質量追溯與SPC分析。協作臂可調整相機姿態,適應不同檢測角度。
4. 人機協同的混線作業
在裝配線尾部或返修工位,復合機器人可與工人共享工作空間。工人完成復雜布線或手感判斷,機器人負責舉升、定位、重復擰緊等動作。通過安全-rated 力反饋和速度限制,保障人員安全。
5. 快速重構的產線布局
當產品換型時,只需修改調度地圖中的站點坐標和任務序列,復合機器人即可重新定義物流路徑與操作工位。無需拆裝圍欄、重鋪電纜,顯著縮短換產時間(可從數小時降至數十分鐘)。
四、面向工業機器人制造本身的特殊價值
值得注意的是,工業機器人制造企業本身也是復合機器人的理想用戶。在機器人整機裝配線上,存在大量小批量、多品種的減速器安裝、電機對中、線束插接等工序。復合機器人可以靈活穿梭于裝配島之間,適應不同機型。機器人制造企業掌握核心運動控制與力控技術,可深度定制復合機器人,形成“用機器人造機器人”的良性循環。
五、實施建議
- 分階段推進:先從物料轉運與簡易上下料切入,再逐步導入裝配、檢測等復雜工藝。
- 標準化接口:末端工具、通訊協議、調度接口宜遵循開放標準(如OPC UA、REST API),避免鎖定單一供應商。
- 安全為先:依據ISO/TS 15066進行風險評估,合理設定協作空間與速度。
- 培養復合型人才:既懂機器人編程又熟悉工藝的工程師是項目成敗關鍵。
六、
面向柔性制造的工業協作復合機器人,本質上是用移動性擴展協作臂的可達范圍,用協作能力突破傳統工業機器人的安全約束。在工業機器人制造領域,它既是提升自身產線柔性的利器,也是向客戶輸出柔性自動化方案的最佳樣板。隨著AI視覺、5G通訊和數字孿生技術的成熟,復合機器人有望在未來五年內成為智能工廠的標準移動操作單元,推動制造業從“剛性自動線”邁向“可重構柔性網絡”。
如若轉載,請注明出處:http://m.pyxhsd.com/product/10.html
更新時間:2026-10-15 13:11:59